お問い合わせをいただいてから営業日以内に24時間以内にご返信させていただきます。


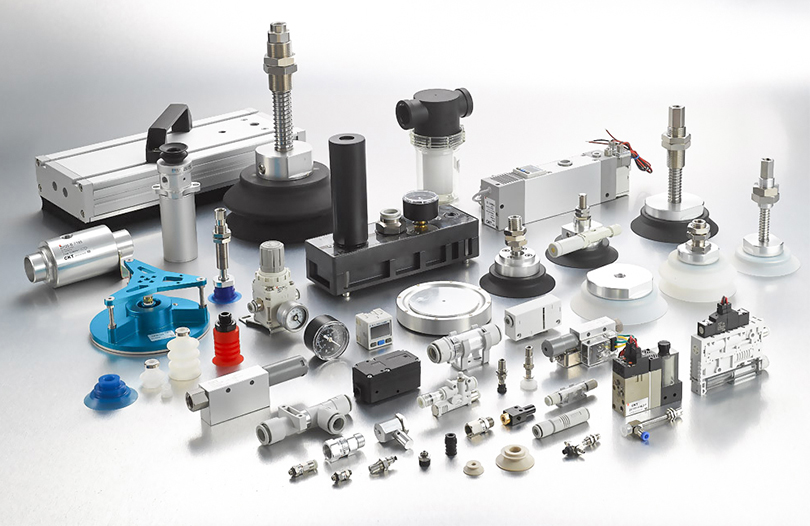
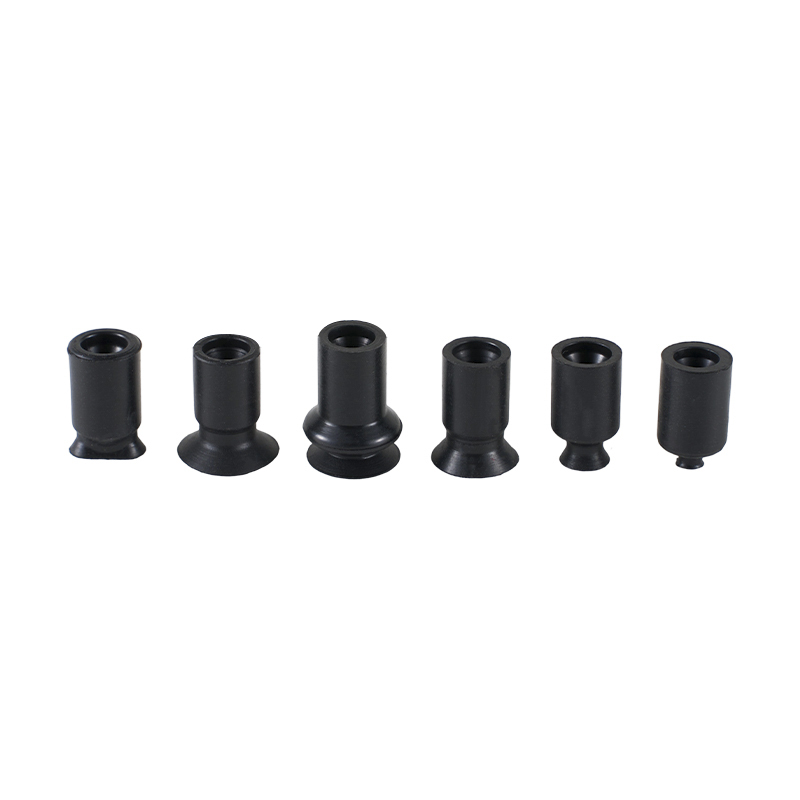
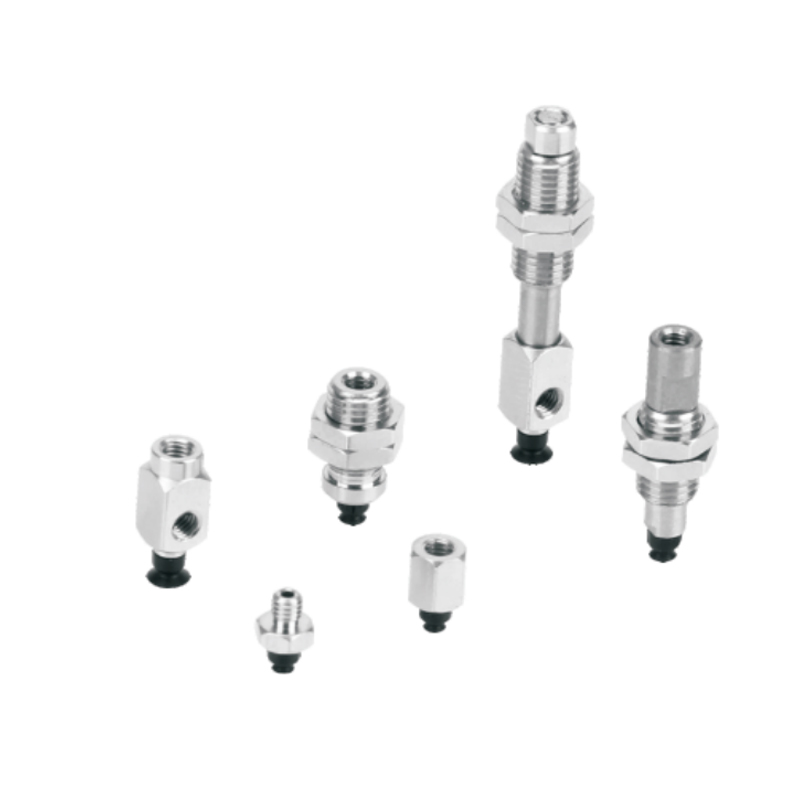
最新の自動化統合およびアプリケーションにおけるコンパクトなスペースと精密な操作に対する需要の高まりに応えて、ZP シリーズのマイクロおよびウルトラマイクロ真空グリップ ユニットが誕生しました。このシリーズの吸盤は、極めて限られたスペースの制約下で確実な吸着を実現することに重点を置いて設計されており、その小型構造により、エンドエフェクタのレイアウトの柔軟性が大幅に最適化されます。
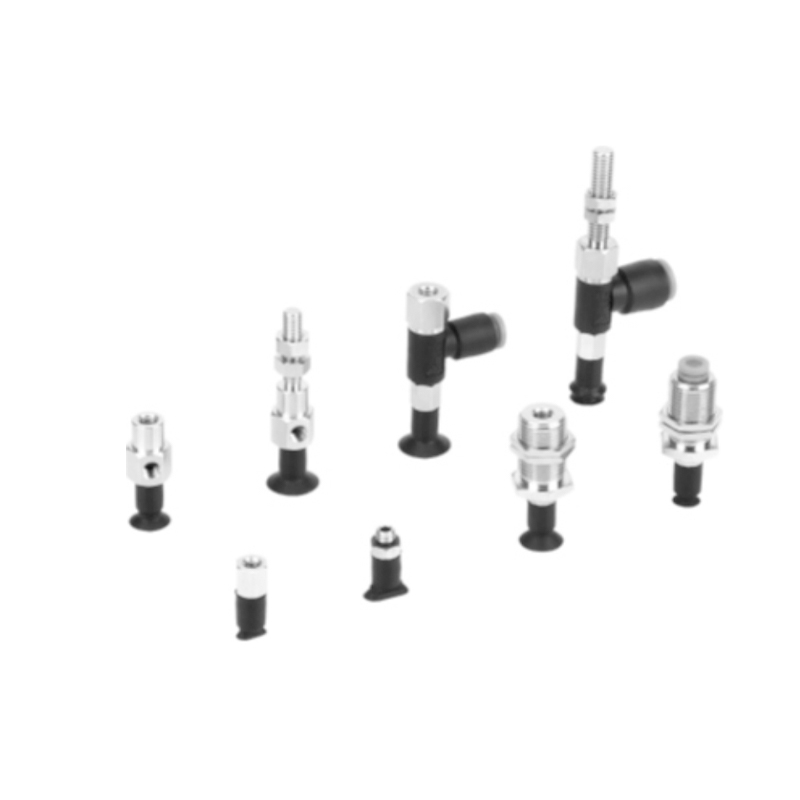
アダプターコンポーネントの導入により、コア吸引ユニットに標準的で安定した接続インターフェースが提供され、主流の真空発生器や空気圧制御回路との高速かつ互換性のあるドッキングが実現し、システムの統合と切り替えプロセスが簡素化されます。吸着と放出の瞬間的な動作には、これと連動するバッファーブラケット機構が重要です。内蔵されたフレキシブルバッファ機構により、ワークの位置決めや垂直方向の小さな衝撃、ロボットアーム動作終了時の避けられない振動エネルギーを巧みに吸収・解消し、壊れやすいワークや精密治具に効果的な衝突防止を提供し、システム動作の安定性と把握位置決め精度を大幅に向上させます。
この組み合わせソリューション (マイクロ吸引カップ アダプター バッファ ブラケット) は、高精度で小型化されたピッキングおよびハンドリング シナリオ向けの効率的で信頼性の高い真空エンド ソリューションの中核要素を構成します。
選択は信頼から生まれ、協力は誠実さから生まれます。
はい、お客様から提供された図面やサンプルに基づいて製品を開発、生産することができます。
まず、各工程後に検査を行います。完成品については、お客様の要求と国際基準に従って全数検査を行います。
当社の製品は主にドイツ、米国、デンマーク、ヨーロッパと北米の十数か国に輸出されています